Dans cette section, nous nous intéressons au calcul différentiel des champs vectoriels. Plus précisément, nous considérons le rotationnel et la divergence d’un champ de vecteurs. Si l’on pense au champ comme à un champ de vitesses, il s’agit de mesures qui permettent, jusqu’à un certain point, de caractériser ce champ par sa tendance à créer des rotations (sans déplacement) ou comme une source. Ces quantités seront intimement liées aux intégrales de flux rencontrées dans la section précédente, à savoir la circulation d’un champ (en lien avec le rotationnel) et le flux d’un champ à travers une courbe (en lien avec la divergence).
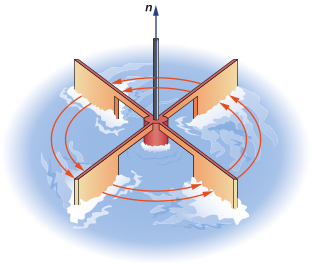
Nous voulons mesurer la tendance que notre champ \(\vF\) a à créer un tourbillon en un point \((x_0,y_0)\) donné. Imaginons que nous disposons d’une roue à palettes, que nous déposons sur la surface de notre liquide. La roue ne peut pas bouger vers un autre point, mais le liquide peut faire tourner la roue. La rotation a un axe dirigé par le vecteur \(\vn\text{,}\) normal au plan de rotation ; dans le cas des champs dans \(\R^2\text{,}\) cet axe est le vecteur \(\vk\text{.}\)
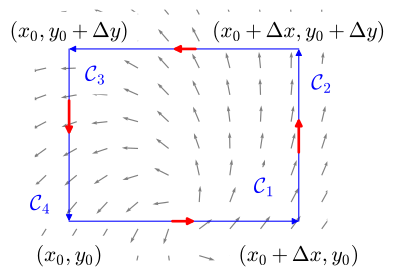
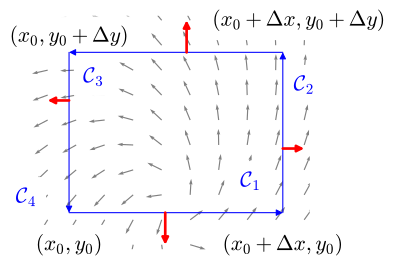
Considérons une trajectoire rectangulaire fermée \(\cC\text{,}\) formée par la réunion de quatre segments \(\cC_1\text{,}\)\(\cC_2\text{,}\)\(\cC_3\) et \(\cC_4\text{,}\) orientée dans le sens contraire des aiguilles d’une montre :
\(\cC_1\) de \((x_0,y_0)\) à \((x_0+\De x,y_0)\text{;}\)
Comme d’habitude, nous supposons \(\De x\) et \(\De y\) petits et que les composantes du champ \(\vF\) sont continues et possèdent des dérivées partielles continues. Sur chacun des segments, nous voulons une approximation de \(\vF \cdot \De \vr\text{,}\) ce que nous obtenons en choisissant un point d’échantillonnage pour l’évaluation du champ \(\vF\) sur chaque portion du trajet.
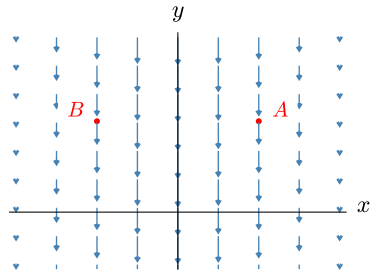
Le champ est représenté dans la figure ci-contre. Notons que toutes les flèches sont verticales vers le bas. On pourrait donc penser que ce champ représente une translation et que le rotationnel devrait être nul. En bout de ligne, ce n’est pas à une figure comme celle-ci qu’on pense lorsque l’idée d’un tourbillon est considérée.
Cependant, pensons à notre roue à palettes. S’il est vrai qu’elle voyagerait en suivant une translation donnée par des lignes droites vers le bas (les lignes de courant de ce champ sont effectivement ces droites), elle voyagerait en tournant sur elle-même. Au point \(A\text{,}\) par exemple, la vitesse du fluide à la droite de la roulette est légèrement inférieure à celle à la gauche (mais toujours près de \(A\)). Il en résulterait une faible rotation dans le sens contraire des aiguilles d’une montre. Ceci correspond au fait que \(x_A \gt 0\text{,}\) et donc la densité de circulation en ce point vaut \(2x_A \gt 0\text{.}\)
Pour les champs à 3 composantes, les choses sont passablement plus complexes. S’il est vrai qu’une rotation dans le plan ne peut avoir comme axe qu’un point (ou une droite perpendiculaire au plan passant par ce point si l’on tient à voir les choses en trois dimensions), dans l’espace, les axes de rotation peuvent avoir n’importe quelle orientation. La densité de circulation doit tenir compte de ceci, on devra avoir une densité de circulation pour chaque axe! Pour cette raison, il devra s’agir d’un champ de vecteurs à son tour.
On peut effectuer un raisonnement comme celui qui a mené à la notion de densité de circulation pour les champs à trois composantes. Ceci mène à la définition suivante.
Soit \(\vF = P\,\vi + Q\,\vj + R\,\vk\) un champ de vecteurs différentiable. Le rotationnel de \(\vF\) est le champ \(\vnabla\times\vF(x,y,z)\text{,}\) aussi noté \(\rot \vF\text{,}\) défini par
En particulier, lorsqu’on a affaire à un champ dans le plan, le rotationnel devient \(\Big(\frac{\partial Q }{\partial x} -\frac{\partial P}{\partial y} \Big)\vk\text{.}\) C’est un champ dont une seule composante est non nulle. Pour cette raison, on commet souvent l’abus de langage qui consiste à dire que le rotationnel de \(\vF(x,y) = P(x,y)\, \vi + Q(x,y)\, \vj\) est la quantité \(\frac{\partial Q }{\partial x} -\frac{\partial P}{\partial y}\text{.}\)
L’utilisation du déterminant est en réalité un procédé mnémotechnique, souvent utilisé afin de faire les calculs, puisqu’il est facile de se tromper dans les signes.
Nous savons que le champ gradient d’une fonction \(f\) donne la direction de plus forte augmentation de la valeur de cette fonction. Nous verrons dans la section 4.4 d’autres raisons pour lesquelles il est important de pouvoir décider si un champ est un champ gradient ou pas.
Une des utilités du rotationnel est qu’il peut être utilisé pour dépister les champs gradients. En effet, le résultat suivant nous dit que ceux-ci sont irrotationnels 1
Avec les notations et les concepts introduits dans cette section, nous pouvons revoir ceci comme suit : posons \({\vG = xy\, \vi + (y^2 +1)\, \vj}\text{.}\) Comme \(\vnabla \times \vG = -x\,\vk\text{,}\) qui est non nul, le champ \(\vG\) n’est pas irrotationnel. Il ne peut donc pas être un champ gradient.
Dans cet exercice, afin de faciliter la saisie des réponses, un champ de vecteurs est donné par ses composantes : la notation \((P,Q,R)\) désigne le champ \(P\,\mathbf{i} + Q\,\mathbf{j} + R\,\mathbf{k}\text{.}\)
Nous voulons maintenant savoir dans quelle mesure le champ \(\vF\) se comporte comme une source (voir l’exemple 4.1.7) dans un voisinage d’un point \((x_0,y_0)\) donné. Ceci revient à considérer le flux de \(\vF\)à travers une courbe fermée \(\cC\text{.}\)
Considérons une trajectoire rectangulaire fermée \(\cC\text{,}\) formée par la réunion de quatre segments \(\cC_1\text{,}\)\(\cC_2\text{,}\)\(\cC_3\) et \(\cC_4\text{,}\) orientée dans le sens contraire des aiguilles d’une montre :
\(\cC_1\) de \((x_0,y_0)\) à \((x_0+\De x, y_0)\text{;}\)
Comme précédemment, nous faisons une approximation de \(\vF \cdot \vn\) sur chaque portion de la trajectoire en choisissant un point d’évaluation pour \(\vF\text{.}\) Par ailleurs, la longueur de chaque portion de déplacement est \(\De s = \De x\) ou \(\De s= \De y\text{,}\) selon qu’on se trouve sur une portion horizontale ou verticale.
La divergence du champ de vecteurs \({\vF = P\,\vi + Q\,\vj + R\,\vk}\) est la fonction scalaire \({\vnabla \cdot \vF(x,y,z)}\text{,}\) aussi notée \(\div \vF\text{,}\) définie par
À nouveau, l’écriture \(\vnabla \cdot \vF\) est un léger abus de notation, on conçoit \(\vnabla\) comme un vecteur formel, \({\vnabla = \pdiff{}{x}\vi + \pdiff{}{y}\vj + \pdiff{}{z}\vk}\text{.}\)
Il faut noter que la divergence d’un champ vectoriel est une fonction à valeurs scalaires, à la différence du rotationnel qui, lui, est un champ vectoriel.
Tout comme le rotationnel permet de dépister les champs gradients, la divergence permet de dépister les champs rotationnels. En effet, la divergence d’un tel champ est nulle, ce qu’on exprime en disant que les champs rotationnels sont « incompressibles ».
On calcule \(\vnabla \cdot \vF =\pdiff{x}{x} + \pdiff{y}{y} + \pdiff{z}{z} = 3\text{.}\) Or, la divergence d’un rotationnel est toujours nulle (théorème 4.3.12). Le champ \(\vF\) ne peut donc pas être le rotationnel d’un champ.
Calculez la divergence du champ de vecteurs \(\mathbf{F} = \mathbf{a}\times \mathbf{r}\text{,}\) si \(\mathbf{r} = x\,\mathit{\mathbf{i}}+y\,\mathit{\mathbf{j}}+z\,\mathit{\mathbf{k}}\) et \(\mathbf{a} = 8\,\mathit{\mathbf{i}}+4\,\mathit{\mathbf{j}}+4\,\mathit{\mathbf{k}}\text{,}\) en calculant d’abord le produit vectoriel.
Dans cet exercice, afin de faciliter la saisie des réponses, un champ de vecteurs est donné par ses composantes : la notation \((P,Q,R)\) désigne le champ \(P\,\mathbf{i} + Q\,\mathbf{j} + R\,\mathbf{k}\text{.}\)
Il existe un autre opérateur différentiel souvent rencontré en sciences : il s’agit du laplacien 2
Pierre-Simon Laplace (1749-1827) était un mathématicien et astronome français. Il est également le Laplace de l’équation de Laplace, de la transformée de Laplace et de l’estimateur de Laplace-Bayes. Il fut l’examinateur de Napoléon lorsque celui-ci fréquentait l’École militaire de Paris.
. À la différence des autres opérateurs, il peut agir sur les fonctions ou sur les champs. De plus, il fait intervenir les dérivées du deuxième ordre.
Remarquons que le laplacien d’une fonction est une fonction, tandis que celui d’un champ est un champ, en contraste avec ce que les autres opérateurs font.
Les opérateurs gradient, divergence, rotationnel et laplacien héritent des propriétés de la dérivation, mais, pour nos nouveaux opérateurs, nous avons un grand nombre de propriétés. Nous en donnons une liste de certaines identités. Les preuves viendront plus tard, mais il sera utile d’avoir un aide-mémoire 3
Qui non seulement économise de l’espace, mais aide aussi à la compréhension.
. Dans ce qui suit, nous utilisons la couleur bleue pour les identités qui sont souvent utilisées.
Il s’agit de la seule définition qui a du sens; par exemple, \(\vG\cdot(\vnabla\vF)\) n’a pas de sens parce que nous ne pouvons pas calculer le gradient d’un champ.
Aide-mémoire. La plupart des identités listées ci-haut (en fait toutes sauf l’identité (e) du théorème 4.3.17, l’identité (d) du théorème 4.3.19 et celles du théorème 4.3.21) sont faciles à imaginer. Il faut simplement combiner la linéarité, les règles des produits avec les faits suivants :
si le terme de gauche est un vecteur (ou un scalaire), alors le terme de droite doit aussi être un vecteur (ou un scalaire);
Le terme de gauche, \(\vnabla\cdot(f\vF)\text{,}\) est la dérivée du produit de \(f\) et \(\vF\text{,}\) de sorte que, imitant la règle du produit, le terme de droite sera la somme de deux termes : l’un d’eux avec \(\vF\) multiplié par la « dérivée » de \(f\text{,}\) et un autre avec \(f\) multiplié par la « dérivée » de \(\vF\text{.}\)
La « dérivée » de \(f\) doit être \(\vnabla f\text{,}\) car \(\vnabla\cdot f\) et \(\vnabla\times f\) n’ont pas de sens. Pour obtenir un scalaire et non un vecteur, on doit prendre le produit scalaire de \(\vnabla f\) et \(\vF\text{.}\) Ainsi, le terme voulu est \((\vnabla f)\cdot\vF\text{.}\)
La « dérivée » de \(\vF\) doit être \(\vnabla\cdot\vF\) ou \(\vnabla\times\vF\text{.}\) Nous avons aussi besoin de multiplier par le scalaire \(f\) pour obtenir un scalaire. Ainsi, la « dérivée » doit être un scalaire, c’est-à-dire \(f\{\vnabla\cdot\vF\}\text{.}\)
Calculer et simplifier \(\vnabla\cdot\left(\tfrac{\vr}{r}\right)\) pour \({\vr=x\,\vi+y\,\vj+z\,\vk}\) et \(r=\norm{\vr}\text{.}\) Exprimer la réponse en termes de \(r\text{.}\)
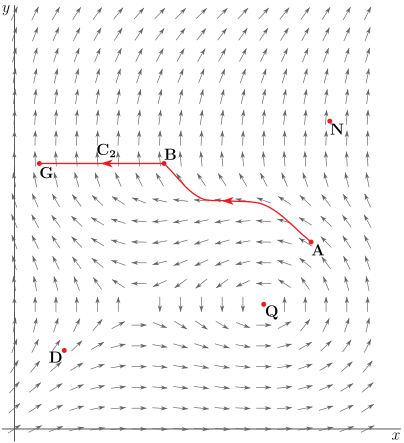
En supposant que le champ vectoriel dans l’image est un champ de forces, le travail effectué par le champ vectoriel sur une particule se déplaçant du point \(A\) au point \(B\) le long du chemin donné est :
En supposant que \(\vF = P\,\vi + Q\,\vj\text{,}\) lequel des énoncés suivants est correct à propos de \(\frac{\partial P}{\partial x}\) au point \(D\text{?}\)
\(\frac{\partial P}{\partial x}=0\) en \(D\text{.}\)
Dans ce qui suit, on utilise la notation \({\vr = x\,\vi + y\,\vj + z\,\vk}\text{,}\)\(r = \norm{\vr}\text{,}\) et \(k\) est un entier (\(k = 0, \pm 1, \pm 2, \dots\)).
Trouver la valeur \(k\) pour laquelle \({\vnabla (r^k) = -3\tfrac{\vr}{r^5}}\text{.}\)
Soit \(\vr\) le champ de vecteurs \(\vr = x\,\vi + y\,\vj + z\,\vk\) et soit \(r\) la fonction \(r = \norm{\vr}\text{.}\) Soit \(\va\) le vecteur constant\(\va = a_1\,\vi + a_2\,\vj + a_3\,\vk\text{.}\) Calculer et simplifier les quantités suivantes. Les réponses doivent être exprimées en termes de \(\va\text{,}\)\(\vr\) et \(r\text{.}\) Il ne devrait pas y avoir de \(x\text{,}\)\(y\) ou \(z\) dans les réponses.
Trouver, si possible, un potentiel vectoriel \(\vA\) dont la troisième composante est nulle, c’est-à-dire de la forme \({\vA=A_1\,\vi+A_2\,\vj}\text{,}\) pour chacun des champs suivants.
Deux solutions possibles sont \({\vA=\tfrac{1}{2}(z^2-y^2)x\,\vi-\tfrac{1}{2} yz^2\,\vj}\) et \({\vA=\tfrac{1}{2} xz^2\,\vi+\tfrac{1}{2}(x^2-z^2)y\,\vj}\text{.}\)
Un physicien étudie un champ de vecteurs \(\vF\) dans son laboratoire. Il sait, d’après des considérations théoriques, que \(\vF\) doit être de la forme \(\vF=\nabla\times\vG\text{,}\) pour un certain champ de vecteurs lisse \(\vG\text{.}\) Des expériences montrent également que \(\vF\) doit être de la forme
Un corps rigide effectue une rotation à une vitesse angulaire de \(\Om\) rad/s autour d’un axe passant par l’origine et de direction \(\hat{\bf a}\text{.}\) Lorsqu’on se tient à la tête de \(\hat{\bf a}\) en regardant vers l’origine, la rotation est en sens antihoraire. Soit \(\vOm=\Om\hat{\bf a}\text{.}\)
Montrer que le vecteur vitesse d’un point \({\vr=x\,\vi+y\,\vj+z\,\vk}\) du corps est \({\vOm\times\vr}\text{.}\)
Trouver la vitesse des personnes étudiantes dans une classe située à la latitude \(49^\circ\) N due à la rotation de la Terre. Ignorer les mouvements de la Terre autour du Soleil, du Soleil dans la Galaxie et ainsi de suite. Le rayon de la Terre est de 6378 km.
Le vecteur vitesse a pour norme \(\Om\norm{\vr}\,\sin\theta\text{,}\) où \(\theta\) est l’angle entre \(\hat{\bf a}\) et \(\vr\text{,}\) et il est orthogonal à \(\vOm\) et à \(\vr\text{;}\) par la règle de la main droite, c’est \({\vOm\times\vr}\text{.}\)
Il suffit de vérifier la première composante, \({\pdiff{G_3}{y}-\pdiff{G_2}{z}=F_1}\text{,}\) les deux autres étant analogues. En dérivant sous le signe d’intégration et en utilisant \(\vnabla\cdot\vF=0\text{,}\) l’intégrande devient \({\diff{}{t}\Big[t^2F_1(tx,ty,tz)\Big]}\text{,}\) dont l’intégrale de \(0\) à \(1\) vaut \(F_1(x,y,z)\text{.}\)